


Iseliikuv moodultransporter (SPMT) koosneb peamiselt erinevate spetsifikatsioonidega moodulitest, mis on varustatud jõuallikaga (PPU), samuti elektri-, juhtimis- ja hüdrosüsteemidest. PPU sisaldab selliseid komponente nagu diiselmootor, hüdropumba koost, kütusepaak ja juhtpaneel; mootor käitab hüdropumpasid, et genereerida hüdraulikajõudu, mis omakorda käivitab igal teljel olevad hüdromootorid (iga veoratas annab 60 kN veojõudu), et sõiduk edasi lükata. Lisaks varustab PPU hüdraulilist jõudu platvormi tõstmiseks/langetamiseks, telje juhtimiseks ja sõiduki üldiseks juhtimiseks. PPU ja transporteri konfiguratsioon on illustreeritud joonisel (kasutades näitena 6-teljelist, 2-faililist seadistust).
Laiade koormate transportimiseks saab transportijad külgmiselt ühendada, et moodustada kolme või enama failiga üksused; Eriti pikkade koormuste korral saab neid pikisuunas ühendada, et luua erineva arvu teljemooduleid – suurema haakeseadise tulemuseks on suurem kandevõime. Platvorm toetab tõsteulatust 1500 mm ± 350 mm, et hõlbustada lasti tõstmist ja positsioneerimist. Üksikud transpordiüksused saavad töötada koos (sünkroonselt), ühendades oma juhtimissüsteemid, samas kui üksikud ratasteljed saavad iseseisvalt pöörata vahemikus +100 kuni -130 kraadi. Pöörates telgi teatud nurkade alla määratud pöörlemiskeskme ümber, saab kogu sõiduki koost teostada lineaarset translatsiooni mis tahes suunas ja teha kohapeal 360-kraadise pöörlemise.
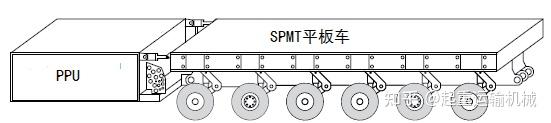
PPU ja SPMT transporterite skemaatiline diagramm
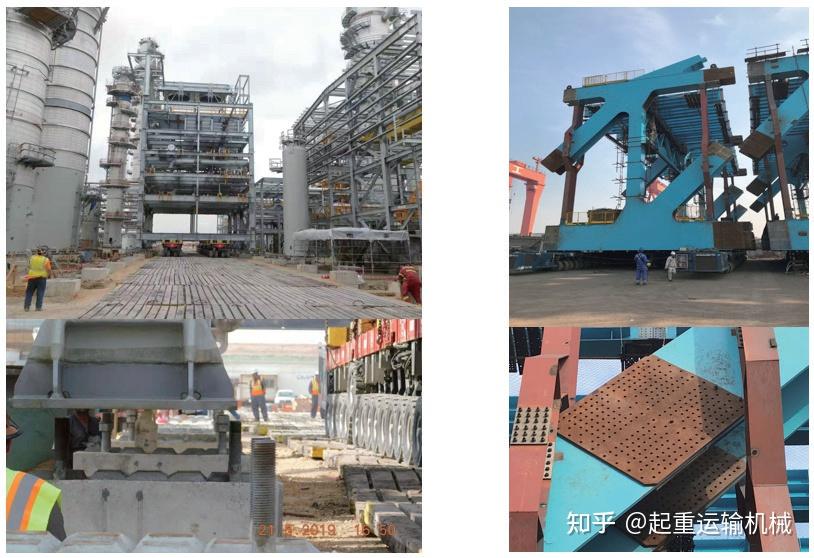
Suurte moodulite positsioneerimise ja paigaldamise teostatavus SPMT-de abil
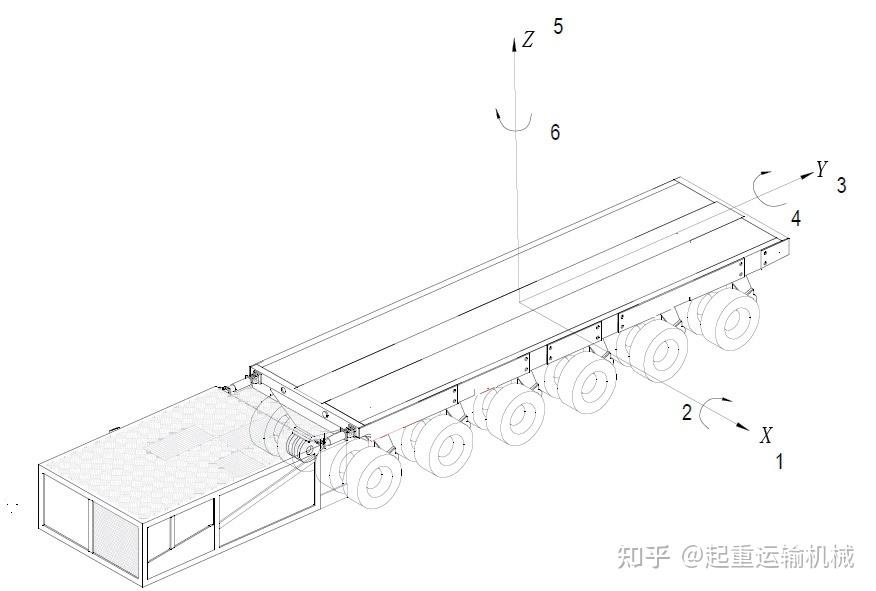
Nagu on näidatud joonisel (kasutades näiteks 6-teljelist, 2-faililist konfiguratsiooni), on SPMT-seadmel kuus liikumisvabadusastet: translatsioon piki X-telge (DOF 1), translatsioon piki Y-telge (DOF 3) ja vertikaalne tõstmine/langetamine mööda Z-telge (DOF 5); see võib ka sooritada kallutamist ümber X-telje (DOF 2), veereda mööda Y-telge (DOF 4) ja pöörata paigal ümber Z-telje (DOF 6).
2, 4 ja 5 vabadusaste: töö- ja juhtimispõhimõtted
Nagu ülaltoodud joonisel näidatud, on SPMT tugisüsteemi kaudu võimalik saavutada 2, 4 ja 5 vabadusastet, kusjuures täpne tööjuhtimine on lubatud inimese ja masina liidese kaudu. SPMT tugisüsteemi hüdroahel koosneb kahest liinist mõlemal küljel – üks varustab distaalset (eesmist) otsa ja teine proksimaalset (tagumist). See konfiguratsioon tagab kokku neli sõltumatut tugiliini kahel küljel; iga joon ühendub konkreetse tugitsooniga, moodustades sellega neli sõltumatut tugipiirkonda joonisel 2 kujutatud XY tasapinnas.
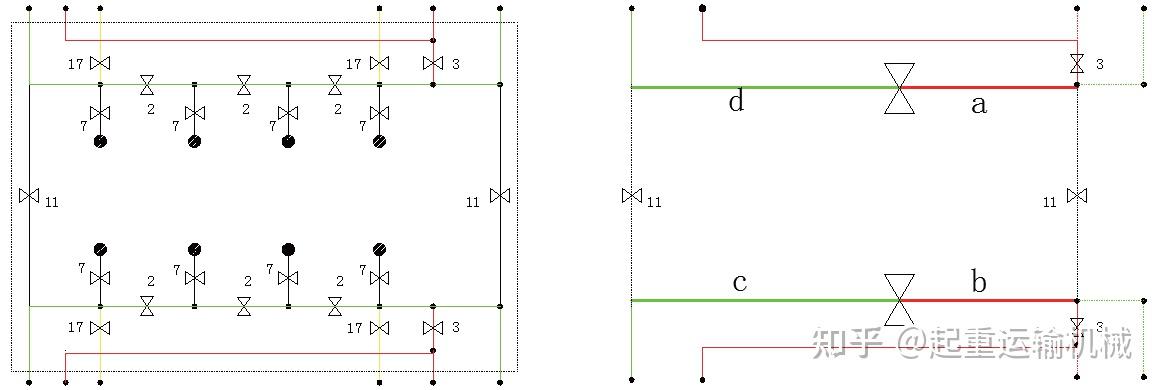
Nagu on näidatud joonisel, saab klapikehade 2, 3, 11 ja 17 konfigureerimisega SPMT-sõlme jagada neljaks sõltumatuks tugitsooniks (a, b, c ja d); Kuigi iga tsooni saab juhtida iseseisvalt, saab kogu koostu hallata ka inimese ja masina liidese kaudu, mis võimaldab 5 vabadusastmega tõstetoiminguid. Ühendades tugitsoonid a ja b, samuti c ja d, jagatakse SPMT-koost Y-telje suunas esi- ja tagatsoonideks; tõste reguleerimine nendes tsoonides võimaldab 2-vabadusastmega pikisuunalisi kaldeoperatsioone. Samamoodi, ühendades tugitsoonid a ja d, samuti b ja c, jagatakse koost piki X-telge vasak- ja parempoolseks tsooniks; tõste reguleerimine nendes tsoonides võimaldab 4 vabadusastmega külgmisi veeremisoperatsioone.
SPMT tugisüsteemi tõstekiirust saab vastavalt tegelikele vajadustele reguleerida kahes etapis: esimene aste konfigureeritakse juhtimissüsteemi kaudu (reguleeritav 0% kuni 100%) ja teine aste reguleeritakse potentsiomeetri abil (reguleeritav vahemikus 0 kuni 100). Teoreetiliselt saab tõstekiirust reguleerida lõpmatult madalale tasemele.
Kokkuvõttes võimaldab SPMT oma tugisüsteemi kaudu lõpmatult väikest tõstmist/langetamist, aga ka kallutamist ja veeremist üle joonisel 2 kujutatud 2, 4 ja 5 vabadusastme.
1, 3 ja 6 vabadusastme töö- ja kontrollipõhimõtted
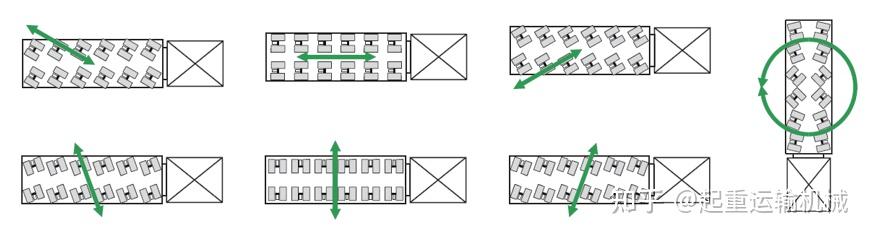
Vabadusastmed (1, 3 ja 6) saavutatakse SPMT roolimis- ja ajamisüsteemide kaudu. Joonis illustreerib mõningaid SPMT juhtimisrežiime, mis võimaldavad XY-tasandil liikuda mis tahes suunas ja juhtida mis tahes nurga all ümber selle tasapinna mis tahes punkti. Veorattad on jaotatud sümmeetriliselt ümber platvormi geomeetrilise keskpunkti, tõukejõu annavad rattaotstes hüdromootorid; süsteem on loodud töö ajal löökide ja vibratsiooni minimeerimiseks. Olenevalt sõidukiirusest on saadaval kaks töörežiimi: "Normal Mode" ja "Creep Mode". Tavarežiimis juhib operaator mootori pöörlemiskiirust gaasihoova abil, et reguleerida hüdropumba väljundrõhku ja vooluhulka, reguleerides seeläbi hüdromootorite kiirust. Roomamisrežiim võimaldab teatud süsteemisisendi seadistusi, võimaldades automaatset, ühtlase kiirusega liikumist; teoreetiliselt võib roomekiirus olla lõpmatult aeglane.
Ülaltoodud analüüsi põhjal võimaldavad SPMT tugi-, rooli- ja ajamisüsteemid liikuda kõigil vabadusastmetel, kusjuures iga vabadusastme puhul on teoreetiliselt lõpmatult väike sõidukiirus. Koos võimalusega kombineerida XY-tasandil meelevaldselt mitut seadet võimaldab see paigaldada ja positsioneerida suuremahulisi raskeid moodulkomponente.
SPMT positsioneerimise täpsuse kontrollimise katse
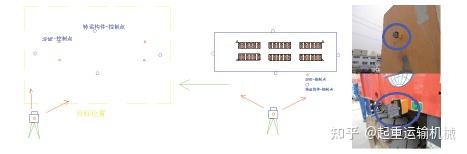
See valideerimiskatse viidi läbi tasasel betoonpinnal, kasutades 6-teljelist SPMT-d, mida kasutasid professionaalsed töötajad, järgides kehtestatud protseduure. Mõõtmise seadistuses kasutati ülitäpset tametrisüsteemi ja automaatset kontrollitarkvara "Digital Dock"; nurga täpsus 0,5 sekundit ja ulatuse täpsus 0,5 mm + 1 mm/ppm koos arvutussüsteemiga, mis oli võimeline sünkroniseerima mitut ühikut samaaegseks mõõtmiseks ja jälgimiseks.
Pärast SPMT laadimist komponendiga määrati esialgsed maapealsed võrdluspunktid ja nende võrdluspunktide põhjal arvutati komponendi sihtmõõtmispunktide koordinaadid. Seejärel eemaldus SPMT võrdlusasendist, naasis mööda ettemääratud rada ja positsioneeris end ümber algsesse võrdluskohta. Ümberpaigutamisel mõõdeti mõõtmispunktide koordinaadid nii komponendi vasakul kui ka paremal küljel; Seejärel võrreldi neid esialgsete koordinaatidega, et määrata SPMT positsioneerimistäpsus.
Katseprotseduuri kirjeldus
1. samm: kasutage maapinnal esialgse võrdluspunkti määramiseks tametrit ja vastavaid seadmeid. Arvutage sihtpunkti (komponendi) koordinaadid selle võrdluspunkti põhjal ja tehke mõõtmismarkerite kinnitamise ajal kiire ja ülitäpne märgistus (täpsus parem kui 1 mm).
2. samm: pärast esialgsest võrdluspunktist väljumist tavalises sõidurežiimis simuleerib SPMT paigaldusstsenaariumi ja naaseb võrdluspunkti; umbes 20 meetri kaugusele lähenedes algavad ettevalmistused trajektoori jälgimiseks.
3. samm: kui sõiduk liigub algsest võrdluspunktist 20–10 meetri ulatuses, kasutatakse liikumistee jälgimiseks 360-kraadist jälgimisprismat. Komponendi liikumise ajal jälgivad neli automatiseeritud tametrit prismat reaalajas, et anda andmete tagasisidet, võimaldades nende andmete alusel trajektoori reaalajas korrigeerida.
4. samm: pärast trajektoori korrigeerimist lülitub sõiduk "mikroliikumise" režiimi. Sihtalast 30 mm raadiuses olevasse tsooni sisenemisel tehakse visuaalsete võrdluspunktide abil kiired kohandused; need punktid pakuvad intuitiivset ja mugavat liidest, mis võimaldab SPMT-operaatoritel teha kiireid ja otseseid reguleerimisi.
5. samm: ülitäpne kontroll viiakse läbi, kasutades pooside tagasiside andmiseks tametrit; SPMT kohandab oma asukohta selle tagasiside põhjal, et kinnitada lõplikku täpset paigutuse olekut. Pärast paigutamist salvestatakse kontrollpunktide asukohaandmed katsetulemuste analüüsimiseks.
Ülaltoodud eksperimentaalse analüüsi põhjal saab SPMT normaalse töö ajal (mittetollirežiim) oma sirgjoonelist liikumist korrigeerida 10 meetri piires, samas kui SPMT täpse positsioneerimise täpsus (tollirežiim) võib ulatuda 2 mm piiresse.
SPMT tugi-, rooli- ja ajamisüsteemide funktsionaalne analüüs näitab selle võimet teostada suuremahuliste raskete moodulkomponentide paigaldus- ja positsioneerimistoiminguid. Positsioneerimise täpsuse määramiseks viidi läbi katsed, milles kasutati tameetermõõtmissüsteemi ja tegelikke projektitoiminguid, kontrollides, et positsioneerimistäpsus jääb 2 mm piiridesse. Need leiud annavad olulisi juhiseid suurte moodulkomponentide paigaldamiseks ja positsioneerimiseks.
SPMT lahendused idamaistelt sõidukitelt
Ülaltoodud analüüs näitab, et SPMT-d võimaldavad suurte ja raskete moodulkomponentide paigaldamiseks vajalikku mitmesuunalist liikumist, tõstmist, nivelleerimist ja täpset positsioneerimist. Nendele võimalustele tuginedes pakub Oriental Vehicles mitmesuguseid SPMT- ja moodultranspordilahendusi nõudlike raskete koormate transpordi- ja paigaldusprojektide jaoks.
The5-teljeline iseliikuv moodultransporteron kompaktne SPMT lahendus, mis on mõeldud ülegabariidiliste ja raskete tööstusseadmete transportimiseks. Selle iseliikuv töö, hüdrauliline vedrustus ja täpne juhtimine tagavad paindliku liikumise ja positsioneerimise nõudlikes töökeskkondades. Modulaarset konfiguratsiooni saab kohandada ka erinevate lastimõõtmete ja projektinõuetega.
Suuremate suure koormusega rakenduste jaoksSPMT treilerpakub suure võimsusega modulaarset transpordiplatvormi koos hüdraulilise vedrustuse ja roolisüsteemiga. Selle moodulstruktuur võimaldab kombineerida erinevaid telgede konfiguratsioone vastavalt veose kaalule ja mõõtmetele, muutes selle sobivaks suurte tööstusseadmete ja infrastruktuuriprojektide jaoks.

TheIseliikuv moodultransporter sillatalade transportimisekson mõeldud spetsiaalselt raskete sillatalade ja muude ülegabariidiliste infrastruktuurikomponentide transportimiseks ja positsioneerimiseks. Selle iseliikuv hüdrosüsteem ja modulaarne konfiguratsioon tagavad keerukate ehitusplatside ning raskete tõste- ja positsioneerimisoperatsioonide jaoks vajaliku manööverdusvõime.

Projektide puhul, mis nõuavad suuremat transpordivõimsust,300–400T iseliikuv moodultransporterpakub raskeveokite lahendust ülirasketele veostele. Konfigureeritavate teljeliinide ja iseliikuva tööga saab seda kohandada erinevate koormusnõuete ja projektitingimustega.
Need SPMT-lahendused demonstreerivad, kuidas modulaarne transporditehnoloogia võib ulatuda kaugemale tavapärasest raskete koormate transpordist, et toetada suurte moodulkomponentide positsioneerimist ja paigaldamist. Sõltuvalt lasti kaalust, mõõtmetest, raskuskeskmest, töökoha tingimustest ja nõutavast positsioneerimistäpsusest saab valida või kohandada sobiva SPMT konfiguratsiooni.

Idamaade sõidukite kohta
Oriental Vehicles International Co., Limited on professionaalne poolhaagiste, vedurite ja spetsiaalsete transpordiseadmete tootja. 2002. aastal asutatud ettevõttel on enam kui 20-aastane kogemus sõidukite uurimis- ja arendustegevuse ning tootmise vallas. Selle tootmisrajatised hõlmavad ligikaudu 300 000 ruutmeetrit, sealhulgas 80 000 ruutmeetri suurune tootmispind spetsiaalsete sõidukite tootmisliinide ja spetsiaalsete kontrolliseadmetega.
Oriental Vehicles pakub kohandatud poolhaagiste ja raskeveolahendusi vastavalt kliendi nõudmistele. Suurte ja raskete mittestandardsete veoste jaoks pakub ettevõte projekteerimist ja tootmist hõlmavat integreeritud teenust kohandatud laadimisvõimsustega 30-1200 tonni. Selle tooteid on eksporditud enam kui 20 riiki ja neid kasutatakse ehituses, logistikas, kaevandamises, energeetikas ja muudes spetsialiseeritud tööstusharudes.
Projektide jaoks, mis hõlmavad liiga suuri moodulkomponente, raskeid tööstusseadmeid, sillakonstruktsioone või muid üliraskeid lasti, saab Oriental Vehicles välja töötada sobiva SPMT või modulaarse transpordilahenduse vastavalt konkreetsetele projektinõuetele.
Võtke ühendust Oriental Vehiclesiga, et arutada oma raskete koormate transpordi, moodulpaigalduse või SPMT projekti.
Seotud toodang:Iseliikuv moodultransporter sillatalade transportimiseks
300–400T iseliikuv moodultransporter
5-teljeline iseliikuv moodultransporter
Seotud artiklid:Mille poolest erineb iseliikuv transport?
Millal on iseliikuv transport raskemasinate jaoks parem?
Loe edasi:Milliseid raskeid masinaid transporditakse moodulhaagistega?
Mille poolest erineb iseliikuv transport tavapärasest moodultranspordist?


